개념에서 수식으로
먼저 이해할 내용
자이로로 예측한 자세와 관측 방향으로 보정한 자세는 서로 다른 경로에서 얻은 정보이다. 이 글은 두 값을 섞는 식에서 출발해, 이전 자세에 예측 변화율을 더하고 오차 방향을 빼는 하나의 갱신식으로 정리한다.
기호를 먼저 읽기
- q_ω,t
- 각속도로 예측한 자세
- q_∇,t
- 관측 잔차의 기울기로 보정한 자세
- β_t
- 두 경로의 비중을 정하는 0~1 사이의 값
- η
- 오차 방향에 적용하는 보정 크기 관련 계수
- q̇_ε
- 정규화된 오차 방향
- Δt
- 한 단계의 시간 간격
이 글의 흐름
가중 결합식을 읽고, 각 경로의 식을 대입한다. 발산과 수렴의 균형에서 β_t를 정리한 뒤 원문이 제시한 근사 조건을 거쳐 하나의 변화율 갱신식으로 모은다.
주제와 표기
Filter fusion algorithm
Estimated orientation
두 추정값을 비중에 따라 결합한다
β_t가 기울기 기반 추정에, 1−β_t가 자이로 기반 추정에 곱해진다. β_t=0이면 자이로 경로만, β_t=1이면 기울기 경로만 남는다. 중간값에서는 두 경로를 함께 쓰지만, 결합 후 단위 쿼터니언 조건이 자동으로 보장된다고 가정하지 않는다.
각 경로의 식을 대입해 공통 항을 묶는다
두 추정값에 이전 자세가 공통으로 포함되어 있으므로, 대입 후 이전 자세와 변화 항을 분리할 수 있다. 자이로 항에는 Δt가, 기울기 항에는 α_t와 정규화된 방향이 붙는다. 같은 식을 다른 묶음으로 표현한 등호들을 따라가며 각 항의 출처를 확인한다.
 수식을 불러오지 못했습니다.
 수식을 불러오지 못했습니다.
 수식을 불러오지 못했습니다.
가중치의 선택을 균형식으로 읽는다
원문은 자이로 경로의 가중 오차와 보정 경로의 가중 수렴을 맞추는 관계를 둔다. 이 식을 β_t에 대해 정리하면 η와 α_t/Δt가 들어간 비율이 나온다. 가중치를 정하는 기준을 먼저 놓고 그 결과를 얻은 것이므로, 분수만 독립적으로 외우지 않는다.
η,
| == | ||
| η |
Magnitude of a quaternion derivative == Gyroscope measurement error
Optimal fusion
근사 조건 아래에서 식을 단순화한다
이후의 근사 기호는 앞 식과 모든 조건에서 정확히 같다는 뜻이 아니다. 원문에서 설명한 수렴 속도 관계를 전제로 β_t와 보정 추정을 단순화한다. 근사를 적용하기 전과 후에 어떤 항을 남기는지 확인해야 최종식의 적용 범위를 이해할 수 있다.
Convergence rate of ≥γ → Physical rate of change of orientation
Simplify
Estimated orientation
예측 변화와 보정 변화를 한 줄에 모은다
이전 자세에 자이로 변화율×Δt를 더하고, 정규화된 오차 방향×η×Δt를 뺀다. 괄호로 묶으면 두 변화율의 차이에 Δt를 곱한 형태가 된다. 즉 센서융합은 두 센서 값을 무조건 평균하는 것이 아니라, 예측과 오차 보정을 같은 시간 단계에 연결하는 과정이다.
 수식을 불러오지 못했습니다.
 수식을 불러오지 못했습니다.
Estimated orientation rate
Rate of change of orientation measured by gyroscopes
Direction of the estimated error
Simplified to equation
최종 구현식의 각 항을 확인한다
q̇_est는 q̇_ω에서 ηq̇_ε를 뺀 값으로 정의된다. q̇_ω는 이전 q와 측정 각속도로 계산하고, q̇_ε는 잔차 기울기를 정규화해 얻는다. 마지막 자코비안 전개는 이 오차 방향을 성분별로 계산하기 위한 구간이며, 잔차와 행렬의 차원을 함께 확인한다.
Estimated rate of change of orientation
Quaternion derivative measured at time t
Direction of error of
Objective function
 수식을 불러오지 못했습니다.
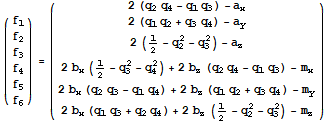 수식을 불러오지 못했습니다.
Jacobian matrix
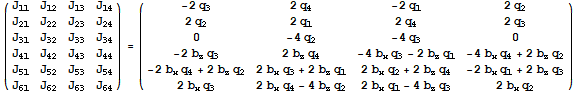 수식을 불러오지 못했습니다.
Gradient of the solution surface (General form)
 수식을 불러오지 못했습니다.
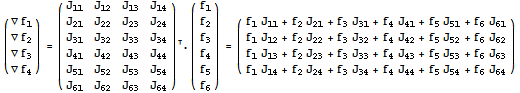 수식을 불러오지 못했습니다.
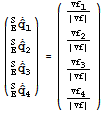 수식을 불러오지 못했습니다.
Calculation induction
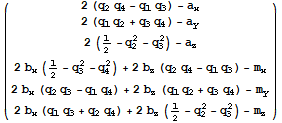 수식을 불러오지 못했습니다.
({{-2q_3, 2q_4, -2q_1, 2q_2}, {2q_2, 2q_1, 2q_4, 2q_3}, {0, -4q_2, -4q_3, 0}}) . ({{f_1}, {f_2}, {f_3}})//MatrixForm
 수식을 불러오지 못했습니다.
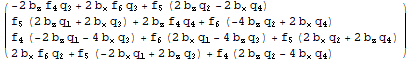 수식을 불러오지 못했습니다.
정리하면
최종식은 이전 자세, 자이로가 예측하는 변화, 관측이 제공하는 보정의 세 부분으로 읽을 수 있다. 근사 전후의 식과 계수 역할을 구별하는 것이 중요하다.